

دانشمندان با الهام از قورباغه رباتهایی ساختند که میتوانند از روی موانع بپرند [تماشا کنید]
پژوهشگران دو ربات کوچک ساختند که با موتور الکتریکی یا میلههای الاستیک میتوانند بپرند و از موانع عبور کنند.

در دیجیاتو ثبتنام کنید
جهت بهرهمندی و دسترسی به امکانات ویژه و بخشهای مختلف در دیجیاتو عضو ویژه دیجیاتو شوید.
عضویت در دیجیاتو
مهندسان دانشگاه واشنگتن و پژوهشگران دانشگاه کالیفرنیا در لسآنجلس (UCLA) و دانشگاه میشیگان، دو طراحی متفاوت برای ساخت رباتهای کوچک جهنده ارائه کردهاند که با الهام از حرکت قورباغه میتوانند از موانع عبور کنند. یکی از این رباتها با موتور الکتریکی و بدون فنر میپرد و دیگری از میلههای الاستیک برای ذخیره و آزادسازی انرژی استفاده میکند.
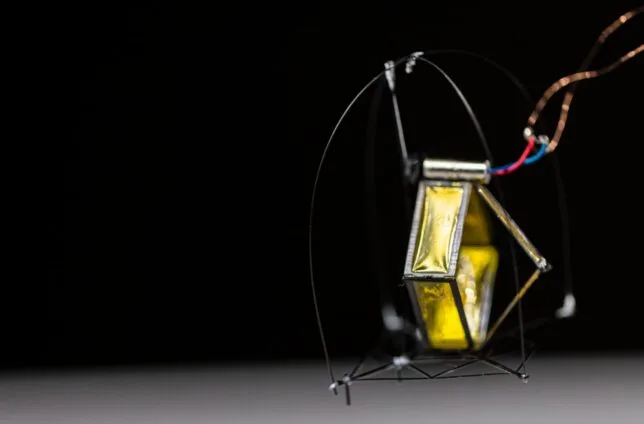
ربات DirectHop که در دانشگاه واشنگتن ساخته شده، بهاندازهای کوچک است که در کف دست جا میگیرد و میتواند از پله معمولی بپرد، فرود بیاید، خود را به حالت مناسب برگرداند و برای پرش بعدی آماده شود.
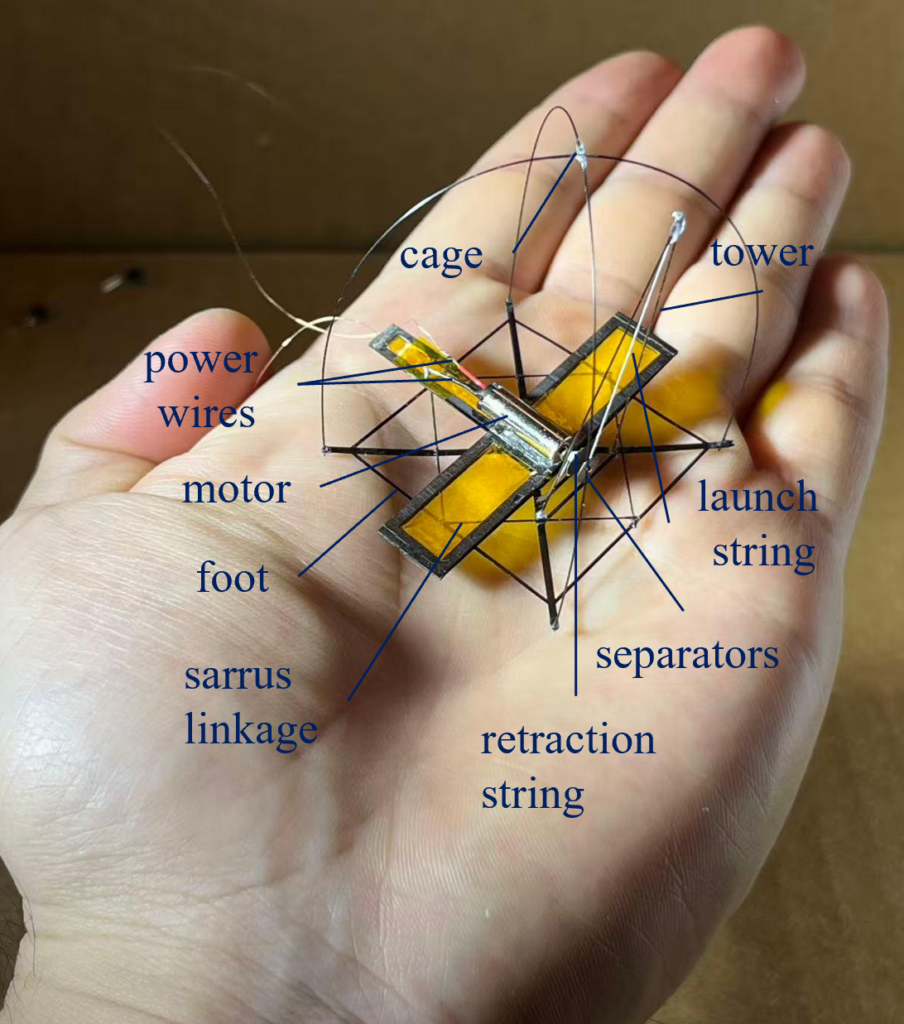
این ربات یک موتور الکتریکی کوچک و سه پایه تاشو دارد. ارتفاع پرش با تغییر جریان ورودی به موتور کنترل میشود. در طراحی DirectHop برخلاف بسیاری از رباتهای جهنده، از فنر و مکانیسم قفل برای ذخیره و آزادسازی انرژی استفاده نشده است. موتور از طریق یک نخ ماهیگیری به برجی روی بدنه ربات متصل است. با شتابگرفتن موتور، نخ دور آن میپیچد و موتور روی برج بالا میرود و در نتیجه ربات به سمت بالا کشیده میشود.
سه پای لولایی ربات هنگام پرش باز میشوند تا موتور در راستای پای ربات باقی بماند. فرود نیز یکی از چالشهای اصلی رباتهای جهنده است. DirectHop هنگام پرواز تمایل دارد در هوا غلت بزند، بنابراین پژوهشگران قابی محافظ برای آن طراحی کردهاند که در زمان فرود روی پهلو ربات آسیب نبیند.
بااینحال، DirectHop هنوز برای حرکت مستقل آماده نیست. هدف محققان، ساخت رباتی است که بتواند خودکار از پلهها بالا برود؛ یعنی پله را تشخیص دهد، ارتفاع پرش موردنیاز را تعیین کند، خود را در موقعیت مناسب قرار دهد و پس از فرود، این فرایند را تکرار کند.
رباتهای کوچک شبیه به قورباغه
پروژه دیگری که توسط پژوهشگران UCLA و دانشگاه میشیگان انجام شده، از رویکرد متفاوتی استفاده میکند. در این طراحی، میلههای الاستیک با خمشدن و چرخش، انرژی را در خود ذخیره و سپس در یک لحظه آن را آزاد میکنند.
پژوهشگران نشان دادهاند که هندسه این میلهها تعیین میکند آیا تغییر شکل بهتدریج رخ دهد یا میله ناگهان به شکل دیگری جهش کند. در حالت دوم، انرژی ذخیرهشده در مدت کوتاهی آزاد میشود و نیرویی ایجاد میکند که میتواند ربات را به حرکت درآورد. این رباتها حتی میتوانند با پدالهای خود در آب شنا کنند.
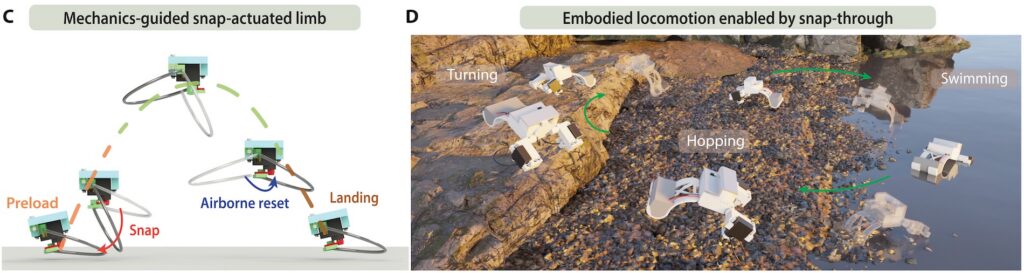
در این روش، موتور لازم نیست بهتنهایی نیروی زیادی تولید کند. موتور بهآرامی میله را خم میکند تا به نقطه بحرانی برسد و سپس میله با آزادکردن انرژی ذخیرهشده، حرکت سریع ربات را ایجاد میکند. پژوهشگران برمبنای همین سازوکار، یک ربات شبیه قورباغه ساختند. این ربات ۱۱ سانتیمتر طول و ۹۸.۲ گرم وزن دارد و در آزمایشها توانست روی سطوح مختلف از جمله چوب، پارچه، چرم، چمن و شن حرکت کند و از چند پله نیز بالا برود.




برای گفتگو با کاربران ثبت نام کنید یا وارد حساب کاربری خود شوید.